viernes, 28 de septiembre de 2018

Diario de trabajo #2 (4toParcial)

Diario de trabajo #2 (4toParcial)

El 24/09/2018, trabajamos las dos horas en el taller de mecánica, en donde avanzamos la mayor parte de la decoración como el cesped, terminar de pegar los electrodomésticos. Con respecto a la programación, estamos verdes pero este fin de semana nos pondremos al día con ello. Aparte del problema de la programación, no habíamos llegado a un acuerdo para ver que componente se pondría, pero este jueves lo aclaramos y ya lo decidimos.

Resultado de imagen para componentes de arduino

lunes, 24 de septiembre de 2018

Bitácora de robótica #1 (4toParcial)

Bitácora de robótica #1 (4toParcial) 

El día 20/09/2018 trabajamos en el aula de robótica la programación que se supone que ya debe estar culminandose, pero la falta de organización de mi grupo no la hemos culminado.

Nuestra idea era que la puerta principal se abra con distintas programaciones y ponerle iluminación a la casa con los leds, esa idea seguira pero ahora vamos a estar más presionados al momento de presentar el proyecto final por nuestra falta de organización. 

Resultado de imagen para programación de arduino para casa domotica

Diario de trabajo #1 (4toParcial)

Diario de trabajo #1 (4toParcial) 

Después de la semana de exámenes y vacaciones, retomamos las jornada de clases el lunes 17/09/2018 con las 2 horas en el taller de mécanica. Empezamos terminando de colocar los pequeños detalles dentro de la casa como los cuartos, la cocina, la sala, el comedor, etc, tambien terminamos de hacer las separaciones de cada cuarto. En si las dificultades que tendremos sera la organización para la programación la cual no tenemos mayormente avanzado. La duda principal que tengo seria si es que mi grupo y yo alcanzaremos a culminar el proyecto con la programación.

Resultado de imagen para corriendo a la meta

martes, 28 de agosto de 2018

Construcción de Maqueta

El pasado 20/08/2018, pasamos las 2 horas de clases en la sala de mecánica, pudiendo concentrarnos en lo que necesitamos terminar en lo que es la parte estructural. Lo que hicimos ese dia fue terminar de pegar las paredes y pintarlas y todo lo que va adentro de la casa lo terminamos de pegar el jueves 23/08/2018. Lo que a mi grupo le falta es terminar la parte electrónica y la piscina. El problema es que la presentación esta demasiado pronto y no se si terminaremos la parte electronica y la piscina a tiempo.

Resultado de imagen para casa inteligente 

Actividades de contingencia

El 09/08/2018, nos dirigimos a la sala de informática para realizar actividades de contingencia en las cuales teníamos que investigar componentes electrónicos, describimos lo dialogado por Kyle Villota, entre otras actividades.

Resultado de imagen para informatica

Algoritmos par el proyecto

 ¿Qué es un algoritmo?
En informática, un algoritmo es una secuencia de instrucciones secuenciales, gracias al cual pueden llevarse a cabo ciertos procesos y darse respuesta a determinadas necesidades o decisiones. Se trata de conjuntos ordenados y finitos de pasos, que nos permiten resolver un problema o tomar una decisión.

https://concepto.de/algoritmo-en-informatica/
Resultado de imagen para que es un algoritmo en informatica


Primero trabajamos con nuestro arduino


Necesitamos un potenciómetro nos permite ajustar el sistema para distintos niveles de luz. 

Entre 5 V y tierra conectamos nuestro potenciómetro de unos 10 kΩ  con la resistencia LDR.

En la conexión entre ambos, leeremos la tensión en la patilla A0, que variará de acuerdo a la cantidad de luz que incida en el semiconductor.  

La rueda del potenciómetro la dejaremos a medio recorrido, de modo que luego podamos utilizarla para ajustar nuestro circuito y que salte, encendiendo el LED, a distintos niveles de cambio de intensidad lumínica.

Investigación de componentes electrónicos

Resultado de imagen para ldr
LDR:
El LDR (Ligth Dependent Resistor) es un tipo de resistencia que detecta los cambios de luz y cuando hay una mayor intensidad de la misma, este aumenta la resistencia y al haber menos, la disminuye.
Funciona en si por medio de los electrones, donde al haber una cantidad de luminosidad, estos se encuentran en movimiento no permitiendo un flujo, y cuando no hay luz, se quedan en  movimiento nulo permitiendo el flujo de la electricidad.
 
 http://www.ingmecafenix.com/electronica/fotoresistencia/ 

 
Motor reductor:  
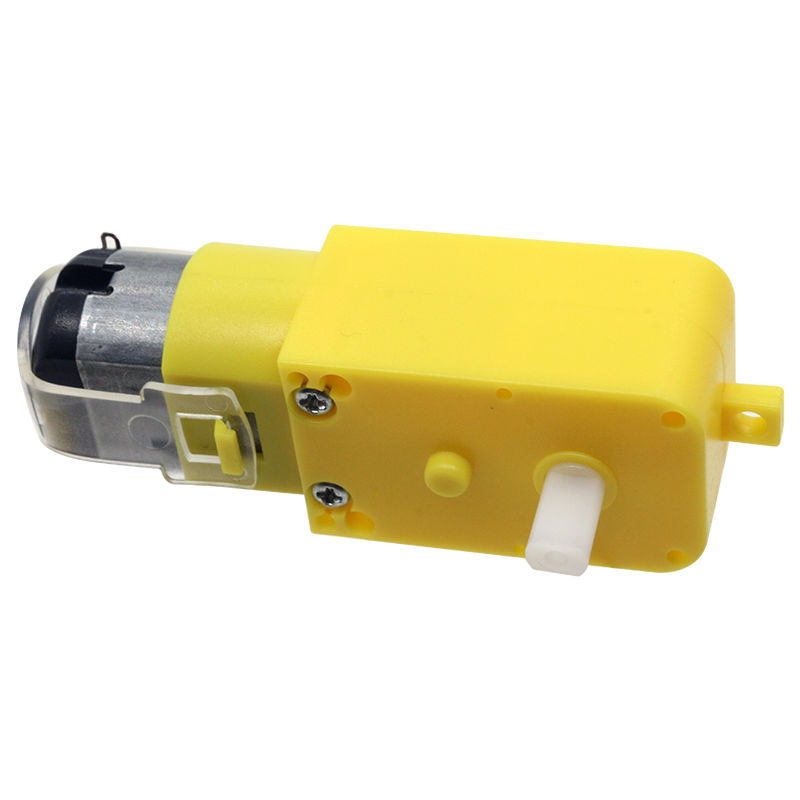
Resultado de imagen para motorreductor caracteristicasEs un dispositivo de velocidad que contiene un reductor y un motor. La fuerza del motorreductor se debe al funcionamiento del reductor puesto que controla la fuerza empleada por el motor permitiendo controlar las cargas que va a usar. El tipo de motor se debe al reductor y se clasifican en paralelos, perpendiculares y planetarios. Su utilización se emplea en la industria, donde en la carga de mercadería se moviliza, resumiendo en la movilización de múltiples objetos en los diferentes ámbitos y aumentando la información, en el transporte de maletas en aeropuertos.

https://www.sew-eurodrive.es/productos/motorreductores/getriebemotoren.html#was_ist_ein_getriebemotor
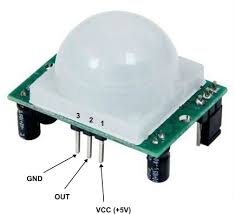
Imagen relacionada
Sensor Pir:
Es un sensor de tipo pasivo, esto quiere decir que no emite energía, funciona por medio de un sensor piroelectrico el cual detecta los cambios inflarojos emitidos en un movimiento humano. Usando un lente fressel, la señal es dividida en varias zonas procesando la información para detectar la causa del movimiento.

http://zoominformatica.com/blog/funciona-sensor-movimiento-pasivo-pir/


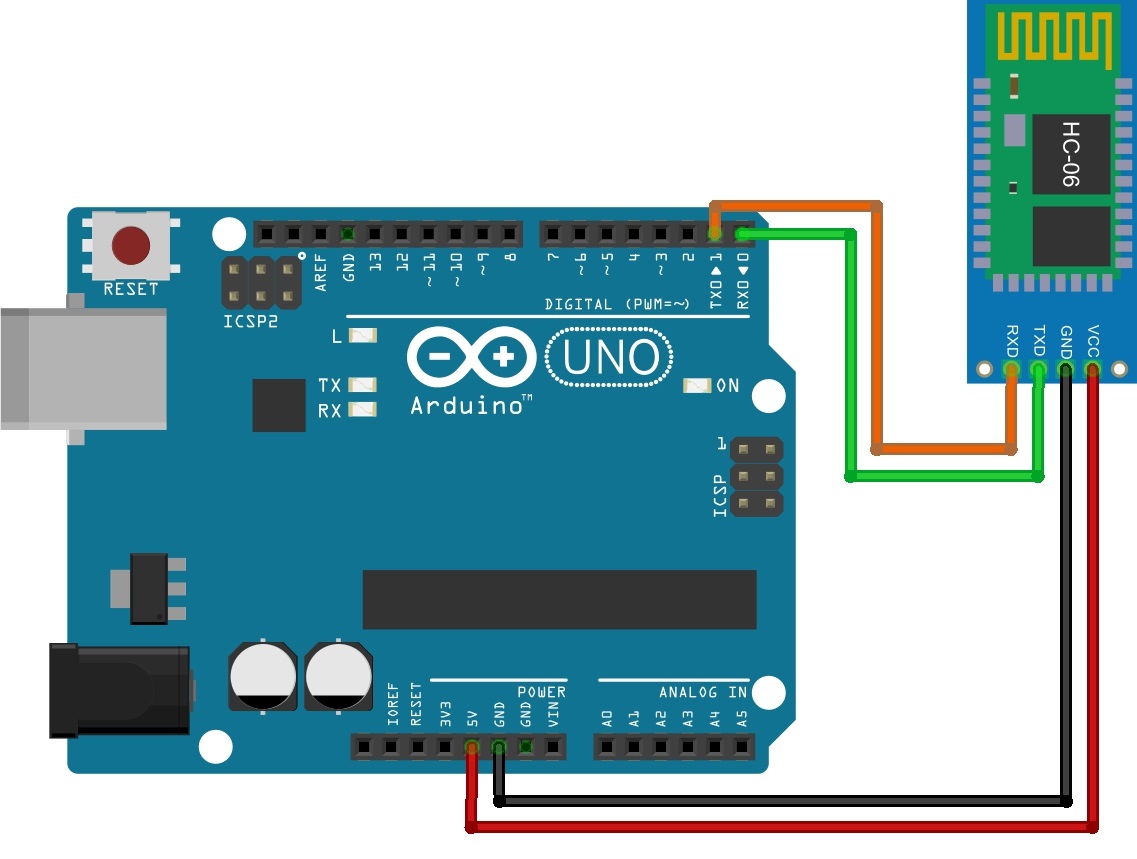
Resultado de imagen para hc-06 arduinoBluetooth HC-06:
El modulo bluetooth es un componente alambrico que nos permite la conexión y configuración de circuitos electrónicos por medio de un micro-controlador. Es ideal para arduino por el hecho de que se configura utilizando comandos AT, junto con una buena adaptación a una protoboard sirve como una excelente opción para proyectos. Entre las funcionalidades es el uso de un dispositivo móvil para que se envíen señales a bluetooth y este lo reciba enviando ciertos comandos a un micro controlador que los procesara.

http://dinastiatecnologica.com/producto/modulo-bluetooth-hc-06/  
 
 
Sensor de Humedad: 
Resultado de imagen para sensor de humedadLos sensores de humedad se activan al recibir un cambio de la humedad ya sea a causa de factores químicos o físicos. A su vez, las corrientes de gas que se forman por causa de la condensación también es detectada por el sensor. La utilidad del mismo se demuestra en la etapa industrial, detectando las moléculas de agua de objetos que la humedad los puede afectar, y en los campos agrícolas tener una correcta humedad en el suelo es importante para la cosecha de ciertos alimentos.
 
Resultado de imagen para servomotorhttps://es.slideshare.net/EducaredColombia/sensores-de-humedad  
 
 
Servomotor:
 Es un dispositivo electromecánico que tiene un pequeño motor, engranajes y una tarjeta de control. Se puede controlar en giros de 180° y también en giros constantes de 360°, se usa mayormente en la mecánica, electrónica y modelismo por su gran precisión. Se envía normalmente un pulso de 50 Hz para modelar los giros del motor por medio de pulsaciones.

http://www.ingmecafenix.com/electricidad-industrial/servomotor/